ライディング技術と視界の極意
視認性は単なる鏡の反射ではなく、一つのスキルです。 高品質なハードウェアはあくまで基礎であり、真のロードマスターへの道は、その装備をいかに効果的に使いこなすかを知ることから始まります。オートバイのライダーにとって、状況把握は動的なプロセスです。それは、単に車両を「見ている」状態と、その次の動きを「予測している」状態の決定的な違いを生みます。
ハードウェアとテクニックの懸け橋となります。精密なミラー調整や死角管理から、高速走行時の振動といった複雑な問題の解決策まで、プロフェッショナルな知見を提供します。また、ライディングポジションによる人間工学の違いや現代技術との統合についても深く掘り下げ、周囲の交通状況を360度クリアに把握するためのメンタルマップ構築をサポートします。
都市部の密集した車線を走る通勤ライダーであれ、ハイウェイを巡航するロングツアラーであれ、これらのテクニックは脳の処理負荷を軽減し、反応時間を向上させるために設計されています。以下のガイドを探索し、バックミラーを単なる「受動的なアクセサリー」から「能動的な安全ツール」へと進化させましょう。
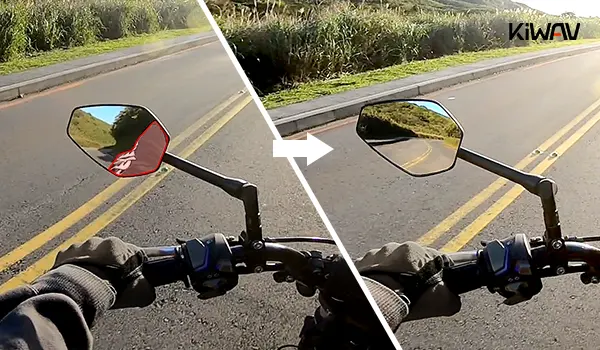
オートバイのミラーは、道路上での状況把握において最も重要なツールの一つです。自動車とは異なり、オートバイには中央のルームミラーがないため、ライダーは2つのサイドミラーと頻繁な「目視(ショルダーチェック)」を組み合わせて後方の交通状況を監視する必要があります。
ミラーを正しく調整することで、ライダーは以下のことが可能になります:
- 接近する車両を早期に検知する
- 安全に車線変更を行う
- 停車時に後方の状況を監視する
- 絶えず頭を動かすことなく警戒を維持する
しかし、多くのライダーが「ミラーに自分の肩や肘ばかりが映る」あるいは「後方の視界が限定的である」という問題に直面します。これは、ミラーの配置、乗車姿勢、およびオートバイの設計に起因する一般的な悩みです。
このガイドでは、オートバイのミラーを正しく調整する方法と、オートバイフォーラムなどで経験豊富なライダーが共有している実用的なテクニックを解説します。
- 詳細
- 作成者:KiWAV
視認性完全ガイド
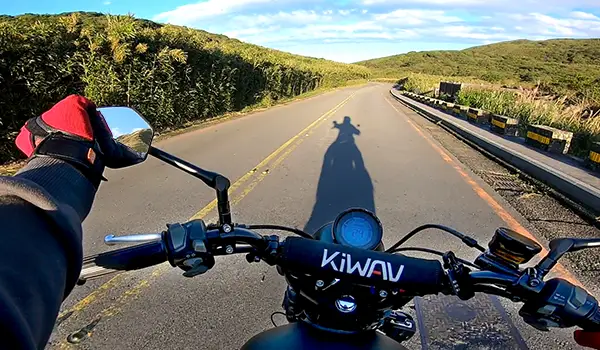
オートバイのミラー調整は一般的に解説されることが多いですが、小柄なライダーは特有のジオメトリ(位置関係)の問題に直面します。
ミラーマウントに対して目の位置が低くなるため、標準的なミラー角度では後方の交通状況ではなく、空や自分の肘、肩ばかりが映ってしまいがちです。
ミラーを正しく調整することで、ライダーは以下のメリットを得られます:
- 後方の状況把握のスピードアップ
- より安全な車線変更
- 交通の流れの中でのスムーズな走行
このガイドでは、プロのレーシングライダーが視界を構成する手法からヒントを得たミラー調整テクニックなど、小柄なライダーが適切にオートバイのミラーをセットアップする方法を解説します。
- 詳細
- 作成者:KiWAV
後方視界がぼやける真の原因を理解する
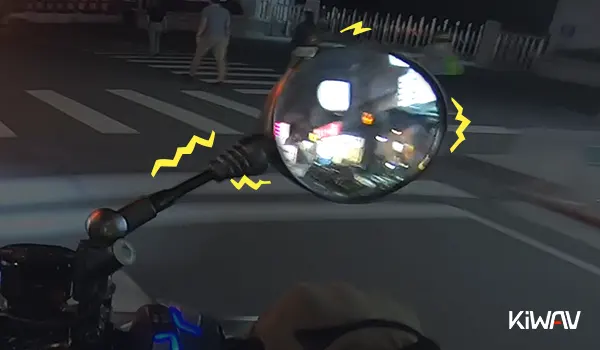
オートバイのミラーが振動する原因は、単一の欠陥であることは稀です。ほとんどの場合、エンジンの振動、マウント構造、そしてミラー自体の設計がシステムとして相互に影響し合うことで振動が発生します。
ミラー振動の根本原因を理解することは、クリアで安定した後方視界を確保するための第一歩です。
- 詳細
- 作成者:KiWAV
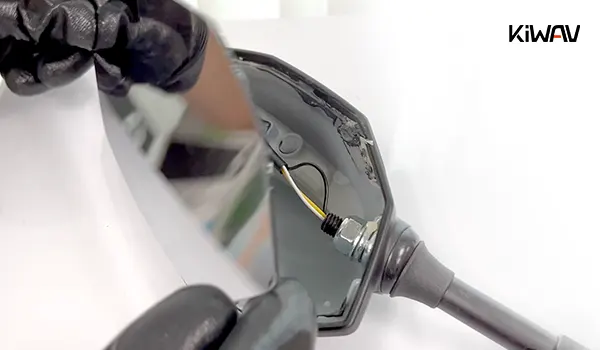
オートバイのミラーが振動すると、後方の交通状況をはっきりと確認することが困難になります。多くの場合、ライダーはミラー自体の欠陥だと考え、すぐに交換してしまいがちです。
しかし、ミラーの振動は通常、ハンドルバーの共振、取り付け部の緩み、または車体フレームを介して伝わるエンジンの振動によって引き起こされます。
ミラーを交換する前に、以下のトラブルシューティング手順に従って、振動の真の原因を特定しましょう。
- 詳細
- 作成者:KiWAV
ライダーはどのようにして後方の交通状況を把握しているのか?
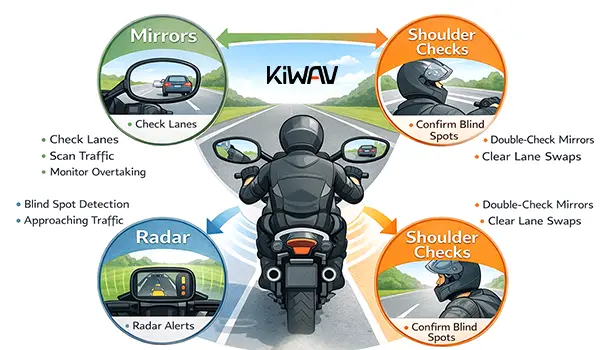
後方の状況を正確に把握すること(後方視認性・状況認識)は、バイクの安全運転において最も重要なスキルのひとつです。四輪車とは異なり、バイクは構造上、後方の視界が制限されやすいため、ライダーは自ら積極的に後方の交通状況に目を配る必要があります。優れた後方認識力を持つことで、接近する車両をいち早く察知し、急な車線変更を予測し、潜在的な危険に対してより早い段階で対処できるようになります。
現代のライダーは、主に3つのアプローチを組み合わせることで、愛車の後方状況を常に把握しています:
- バックミラーによる確認
- 首を振っての直接目視(目視確認)
- レーダーなどの電子検知システム
それぞれの方法には異なる役割があり、経験豊富な熟練ライダーほど、これら3つすべてを巧みに組み合わせています。
- 詳細
- 作成者:KiWAV